PI 0.5モデルがJetson Thor上で10.7倍高速化、リアルタイムロボット制御を実現
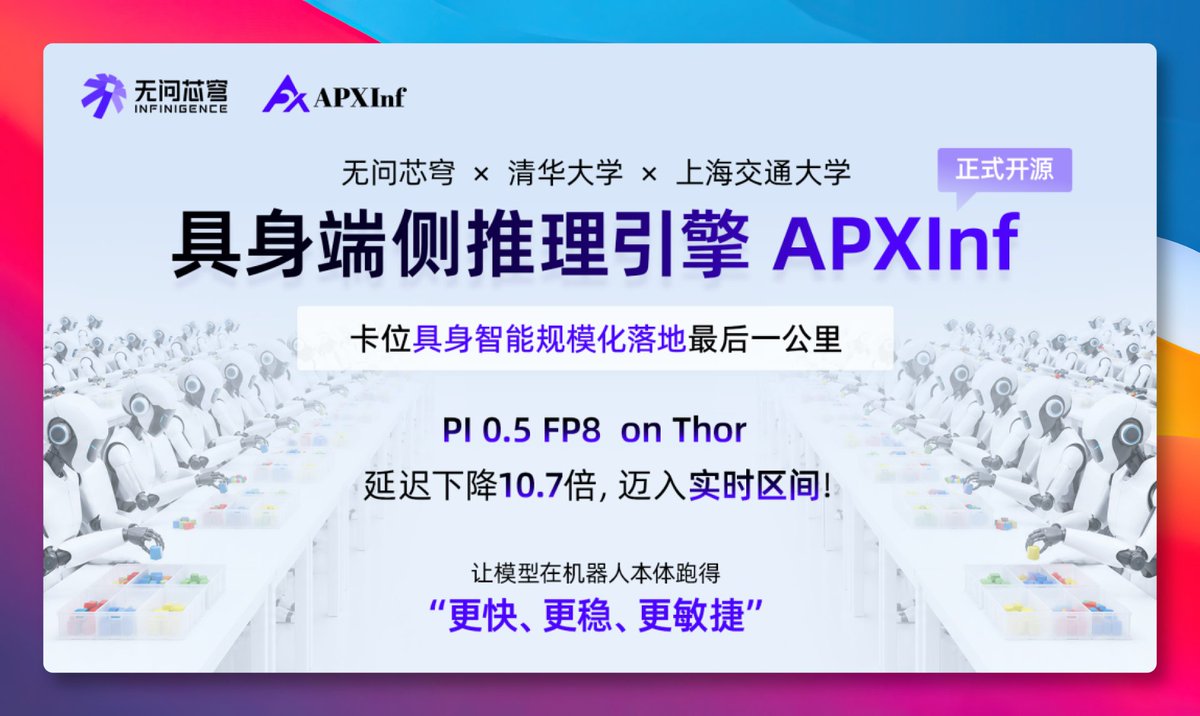
ある投稿によると、PI 0.5具現化モデルをJetson Thor上で実行した場合、反応時間が278ミリ秒から26ミリ秒未満に短縮され、10.7倍の改善が見られた。この速度により、ロボットのリアルタイム制御が可能となり、オンデバイスでの具現化モデル実行における遅延問題が解決される。

ある投稿によると、PI 0.5具現化モデルをJetson Thor上で実行した場合、反応時間が278ミリ秒から26ミリ秒未満に短縮され、10.7倍の改善が見られた。この速度により、ロボットのリアルタイム制御が可能となり、オンデバイスでの具現化モデル実行における遅延問題が解決される。