
スキルとプランモード:エージェントアーキテクチャのシフト
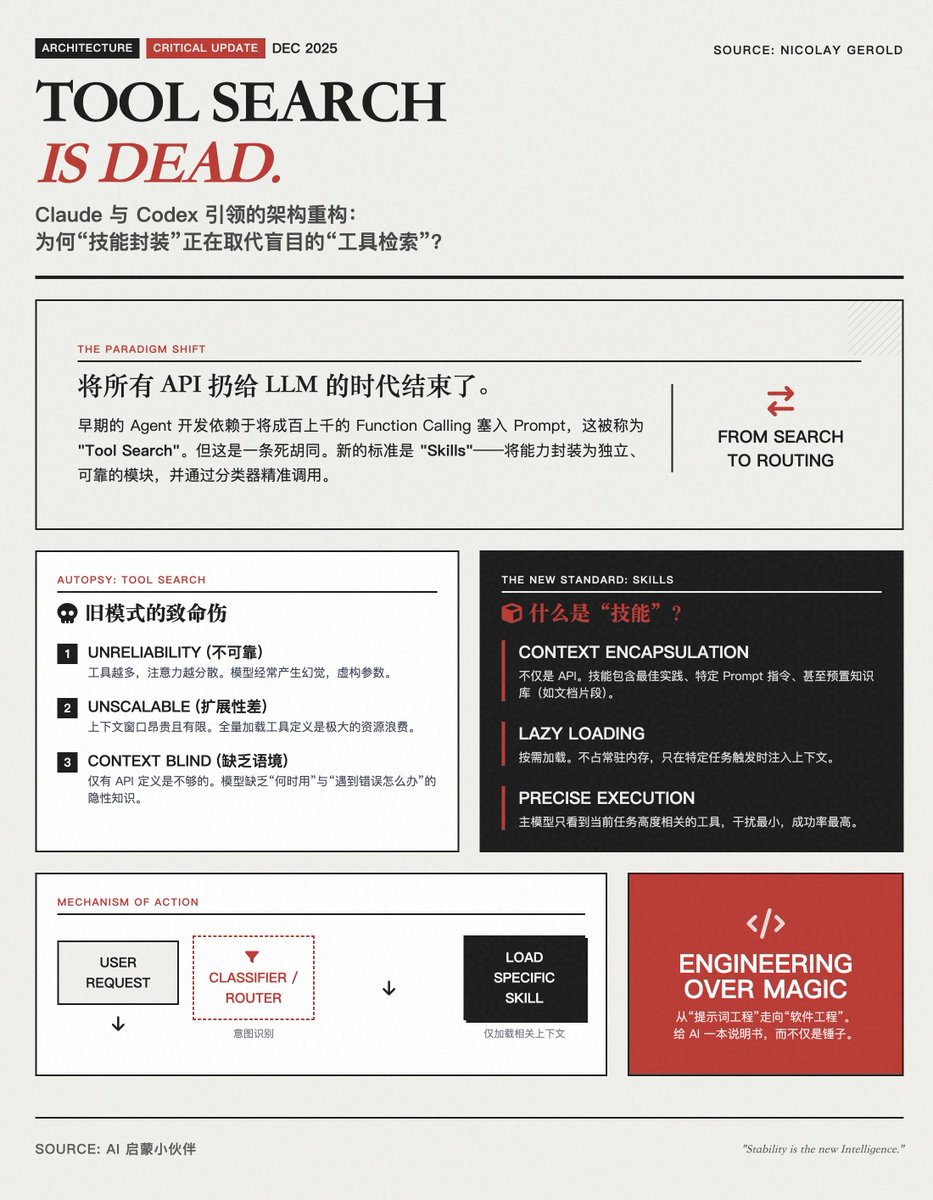
エージェント設計は、モジュラー型スキルとネイティブプランニングモードに移行しています。ツール検索(プロンプトに多くの機能を詰め込むこと)は信頼性が低く、スケーラビリティに欠けます。スキルはツールの使用、ベストプラクティス、プロンプト、使用ガイダンスをカプセル化し、必要に応じてロードされます。意図分類器やルーターは、関連するスキルのみをコンテキストにロードするべきです。OpenAI Codexは、再利用可能なスキルバンドルをパッケージ化し、$.skill-nameを介して呼び出すスキルサポートを発表しました。プランモード(アルミン・ロナッハー)は、IDE内で計画と実行を分離し、編集前の設計図を生成し、レビュー、ロールバック、細かい権限設定を可能にします。プランモードは、複雑なマルチファイル編集、状態の可視性、ヒューマンインザループの意思決定制御を改善します。
Key insights
スキルがエージェントアーキテクチャの標準として生のツール検索に取って代わる
コミュニティは、単一のプロンプトに多くのツール機能を列挙すること(ツール検索)がツールセットがスケールするにつれて失敗することを主張しています:モデルはツールを誤選択し、コンテキストを無駄にし、運用ガイダンスが欠如しています。提案された「スキル」抽象化は、ツールを使用パターン、プロンプト、実行時ガイダンスと共にパッケージ化し、必要なときにのみロードされます。システムは意図分類またはルーティングレイヤーを使用してスキルを選択し、コンテキストの負荷を軽減し、信頼性を向上させます。OpenAIは、Codex内での明示的な呼び出しと自動選択を可能にするスキルのサポートを発表しました。
プランモードがAI IDE内で計画と実行を分離する
アルミン・ロナッハーは、ネイティブプランモードをIDEレベルのアーキテクチャ機能として説明しており、エージェントがコード変更を行う前に、編集するファイル、ステップ、必要なコンテキストを含む詳細な計画を生成します。プランモードは、エージェントの外部推論トレースとなる持続的でレビュー可能な設計図を生成し、事前承認、選択的実行、失敗時のロールバック、より明確なデバッグを可能にします。ロナッハーは、ネイティブプランモードが「まず考える」というアドホックなプロンプトリクエストよりも優れていると主張しており、計画をIDEの状態、権限、ツールチェーンに結びつけています。
ツーリングベンダーとプラットフォームがスキルとプランのサポートを追加している
OpenAI Codexは現在、スキル機能をサポートしており、ユーザーは$.skill-nameのようなコマンドを介してパッケージ化されたスキルバンドルを呼び出すことができ、Codexがコンテキストに基づいてスキルを自動選択することも可能です。この動きは、エージェントプラットフォーム全体でスキルの概念を正式化し、再利用可能な機能バンドルの標準化を助けます。